
काठमाडौं ।
स्विट्जरल्यान्डको इथ ज्युरिखका वैज्ञानिकहरूले जीवित मांसपेशी र कृत्रिम सामग्री प्रयोग गरेर चल्न, पौडिन र वस्तु समात्न सक्ने रोबोट तयार गरेका छन्।
मुसाका कोषबाट प्रयोगशालामा विकास गरिएको मांसपेशीलाई कृत्रिम कंकालसँग जोडेर बनाइएको यस्तो रोबोटको चाल यसअघिका संस्करणको तुलनामा १० गुणाभन्दा बढी सुधार भएको अनुसन्धानकर्ताले बताएका छन्।
विश्वविद्यालयको सफ्ट रोबोटिक्स ल्याबले विकास गरेको यो प्रविधिमा जीवित मांसपेशीलाई विशेष संरचनामार्फत कृत्रिम कंकालमा जोडिन्छ। अनुसन्धानले रोबोटको चालका लागि मांसपेशीको मात्रा मात्र नभई त्यसले कंकालसँग गर्ने अन्तरक्रिया पनि महत्त्वपूर्ण हुने देखाएको छ।
टेलिग्राफका अनुसार प्राध्यापक रोबर्ट काट्सम्यानको नेतृत्वमा भइरहेको यस परियोजनाले रोबोटलाई प्राकृतिक तरिकाले निर्माण गर्ने प्रविधिको विकासमा नयाँ सम्भावना देखाएको छ। अनुसन्धानकर्ताहरूका अनुसार जीवित मांसपेशी र कृत्रिम संरचनाको संयोजनबाट रोबोटको चाललाई थप प्रभावकारी बनाउन सकिन्छ।
यद्यपि अहिले यी रोबोटलाई पोषकतत्त्वयुक्त घोलभित्र मात्र सञ्चालन गर्न सकिन्छ। उक्त घोलले जीवित मांसपेशीको अस्तित्व कायम राख्न आवश्यक वातावरण उपलब्ध गराउँछ।
अनुसन्धानको अर्को महत्त्वपूर्ण पक्ष जीवित मांसपेशीको प्रतिक्रियामा देखिने प्राकृतिक भिन्नता हो। कारखानामा निर्मित कृत्रिम उपकरणको तुलनामा जीवित मांसपेशीले सधैँ एकै प्रकारले प्रतिक्रिया नदिने अनुसन्धानकर्ताले पाएका छन्।
अध्ययनकी सहलेखक आइस्टे बाल्चुनाइटेका अनुसार परियोजनालाई विभिन्न चरणमा विकास गरिएको हो। यस क्रममा कम्प्युटर मोडेलको प्रयोग गरी मांसपेशीको संरचनासमेत पुनः डिजाइन गरिएको थियो।
यसअघिका संस्करणमा मांसपेशी खुम्चिँदा हुने चाल निकै सानो हुने भएकाले कहिलेकाहीँ सूक्ष्मदर्शकबाट मात्र देख्न सकिन्थ्यो। नयाँ संस्करणमा भने रोबोटको चाल नाङ्गो आँखाले समेत देख्न सकिने भएको छ।
एक सेन्टिमिटरभन्दा ठूला जैविक संवेग उत्पन्न गर्ने संरचना (बायोहाइब्रिड एक्टुएटर) ले अहिले वस्तु समात्न र चल्न सक्छन्। यही प्रविधिबाट बनाइएका केही रोबोटलाई हिँड्न सक्ने गरी प्रोग्राम गरिएको छ। ती रोबोटले प्रतिसेकेन्ड ६.२ मिलिमिटरको गति हासिल गरेका छन्।
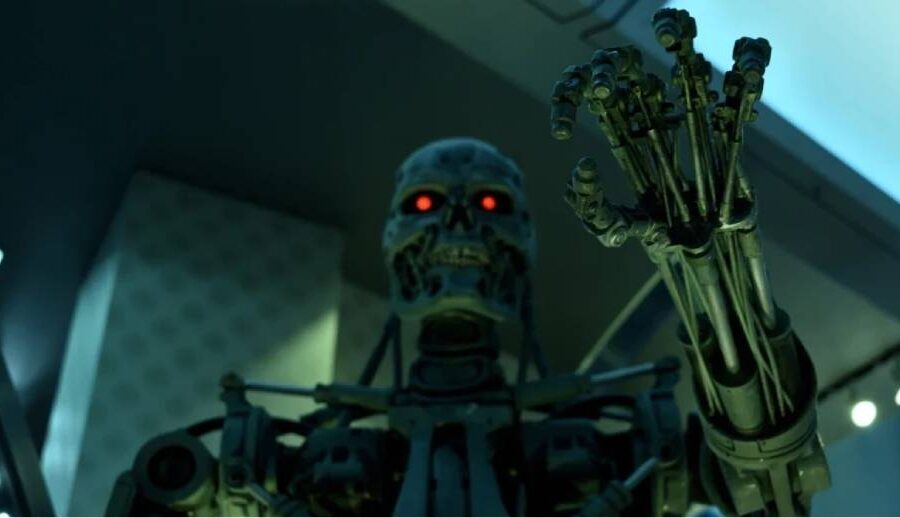
जीवित तन्तु प्रयोग गरेर बनाइएका रोबोटले विज्ञानकथा चलचित्र ‘टर्मिनेटर’को झल्को दिए पनि अनुसन्धानकर्ताहरूले यसको मुख्य सम्भावना वैज्ञानिक अनुसन्धान र चिकित्सा क्षेत्रमा रहेको बताएका छन्।
प्रकाशित: १६ कार्तिक २०८३, सोमबार